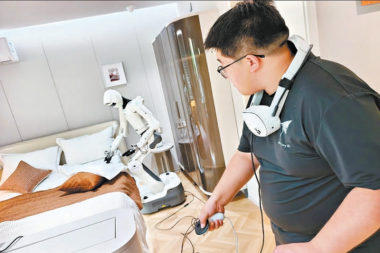
بكين تطلق نموذجًا عامًا للتحكم بكامل جسم الروبوت البشري الشكل، بما يدفعها نحو تنفيذ المهام الفعلية في بيئات واقعية

في 2 نوفمبر، أطلقت منصة "هوي سي كاي وو" (慧思开物) التابعة لمركز بكين لابتكار الروبوتات البشرية رسمياً نموذج Hi-WBC العام للتحكم الشامل في جسم الروبوت. ويجمع هذا النموذج بين مراجع حركات جسم الإنسان والقيود الفيزيائية الواقعية، بما يمكّن الروبوت من اتباع النية الحركية بدقة، وتعديل طريقة التنفيذ وفقاً للتغيرات في الأحمال والقوى الخارجية وطبيعة التضاريس، مما يوفر حلولاً جديدة لأداء الأعمال في البيئات عالية الخطورة والسيناريوهات ذات الطبيعة الخاصة.
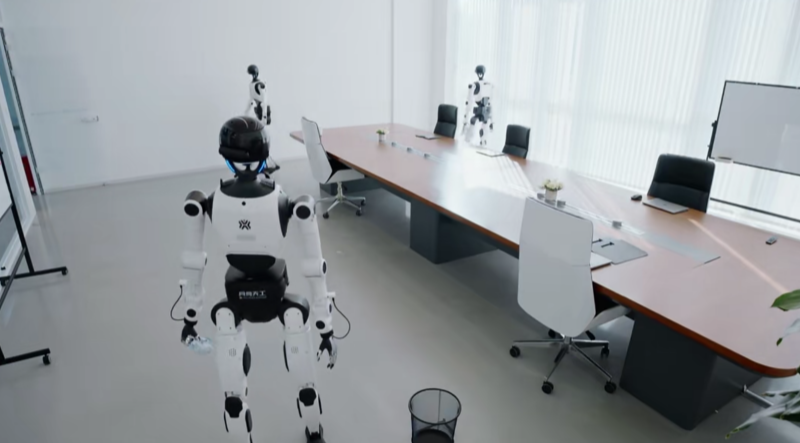
يمكن لتقليد الحركات أن يساعد الروبوتات على اكتساب المهارات الحركية البشرية بسرعة، إلا أن تنفيذ المهام في الواقع يتطلب أيضاً التعامل مع التغيرات في الأحمال وقوى التلامس والقيود التي تفرضها طبيعة التضاريس. وتتمثل الفكرة الأساسية لنموذج Hi-WBC في تحويل مراجع الحركة من "إجابة نهائية" يتعين على الروبوت إعادة إنتاجها بدقة تامة إلى "معرفة حركية مسبقة" توجه حركة الجسم بالكامل. ومع الحفاظ على قدرة الروبوت على تتبع الحركة، يدمج النموذج الديناميكيات والقيود البيئية لتعديل وضعية الجسم وحركة المفاصل والعلاقات بين نقاط الارتكاز، بما يحقق نهجاً تحكمياً يجمع بين "الصلابة والمرونة".
في مجال التطور المستمر وتوسيع نطاق المهارات، يستكشف نموذج Hi-WBC إطاراً لتوسيع المهارات بشكل مستمر، يعتمد على MoE وتقطير السياسات. وينطلق هذا الإطار من سياسة حركية عامة، مع إدخال سياسات متخصصة للمهام المحددة، ثم دمج القدرات التخصصية في السياسة العامة من خلال عملية تقطير السياسات، بحيث تتحول الإنجازات في المهارات المتخصصة إلى قدرات راسخة في النموذج العام. وهذا يمكّن الروبوت من الانتقال من إتقان حركات منفردة إلى تنفيذ مجموعة متنوعة من المهام.
في مجال التفاعل القوي والتعامل مع الأحمال الكبيرة، يستكشف النموذج تقنية التعلم الواعي بالتلامس (Contact-aware Learning)، حيث يقدّر القوى الخارجية المؤثرة على الروبوت من خلال بيانات الاستشعار الذاتي، مثل تيارات محركات المفاصل وحالات الحركة. كما يستعين بالتحسين الديناميكي ضمن أفق زمني قصير لتنسيق وضعية الجسم ونقاط الارتكاز، ويستخدم التعلم المعزز لتحسين تتبع الحركة والحفاظ على التوازن والاستقرار وإنجاز المهام بصورة متكاملة. وبذلك، يصبح الروبوت قادراً على حمل الأوزان الثقيلة، دفع الأجسام بثبات، وتعديل وضعيته بعد تعرضه للتأثيرات الخارجية.
في مجال التضاريس المعقدة والتكيف الذاتي، يستكشف نموذج نهج التحكم الإدراكي Hi-WBC Perceptive Control، الذي يدمج استشعار التضاريس في عملية التحكم الشامل في الجسم، ويتيح تحديد مناطق الارتكاز الممكنة، الممكنة. وبهذا، توجّه النية الحركية الفعل، بينما تحدد ظروف التضاريس كيفية التنفيذ، مما يوسع نطاق المهارات الحركية للروبوت ليشمل التنقل على المنحدرات وصعود الدرج وتجاوز العوائق.
في المستقبل، سيواصل مركز بكين لابتكار الروبوتات البشرية استكشاف المسار التقني لتطوير وكلاء ذكاء اصطناعي قادرين على التطور الذاتي في مجال التحكم الحركي. ومن خلال منصة "هوي سي كاي وو"، سيعمل المركز على ربط قدرات التحكم الشامل في الجسم التي يوفرها نموذج Hi-WBC بتغذية راجعة من عمليات التنفيذ والتعلم باستخدام الروبوتات الحقيقية، بما يدعم قدرة الروبوت على تعديل سلوكه وفقاً للتغيرات في بيئة العمل، وتحويل الخبرات المكتسبة من التفاعل إلى أساس لتحسين السياسات الحركية. ومن شأن ذلك أن يدفع قدرات التحكم الحركي إلى التطور المستمر، وينقل التحكم الشامل في الجسم من مجرد استعراض الحركات إلى تنفيذ المهام الفعلية، ومن المهارات المتخصصة إلى امتلاك قدرات حركية عامة.
(المصدر: مركز بكين لابتكار الروبوت البشري الشكل)